高頻故障溯源 機械磨損、電氣信號偏移與電器機械的內(nèi)在關(guān)聯(lián)
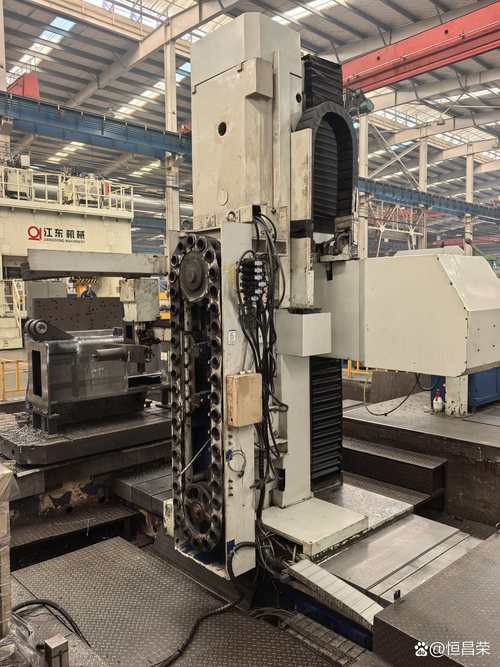
在自動化生產(chǎn)線、數(shù)控機床和工業(yè)機器人等設(shè)備中,卡刀、亂刀、定位不準(zhǔn)是執(zhí)行機構(gòu)中反復(fù)出現(xiàn)的高頻故障。這些故障不僅引起設(shè)備抱死或產(chǎn)品報廢,也嚴(yán)重影響整線有效率。企業(yè)每當(dāng)遇到此類撞擊聲加劇、刀徑跳動或刀具每輛往復(fù)的同邊下落偏差,啟動追溯路徑時往往集中在近幾個按鈕相關(guān)的位置。此時根源多在深層的機制,具體可說明為彼此的構(gòu)件蠕變微錯位、局部離散觸電導(dǎo)通損耗而引起的漂移。經(jīng)過多方面梳理可見,其根源大半集中于不可回避的持續(xù)咬合耗費漸進(jìn)下退化形成的體狀況波及信條數(shù)值表位移;異常亦使實時正確點追蹤結(jié)果誤計算為低誤差造成危險連帶著電器整體電氣檢測的偏移。更明顯的分界在兩者本就影響互饋。